[ 01 ] — Intro
闪猫1号 AI桌面人形机器人Product Overview · 产品介绍
同一硬件 · 两套系统
闪猫1号现在有两套并列的软件系统 — 语音版(本页) 和 OttoClaw 。硬件完全相同,软件架构完全不同。
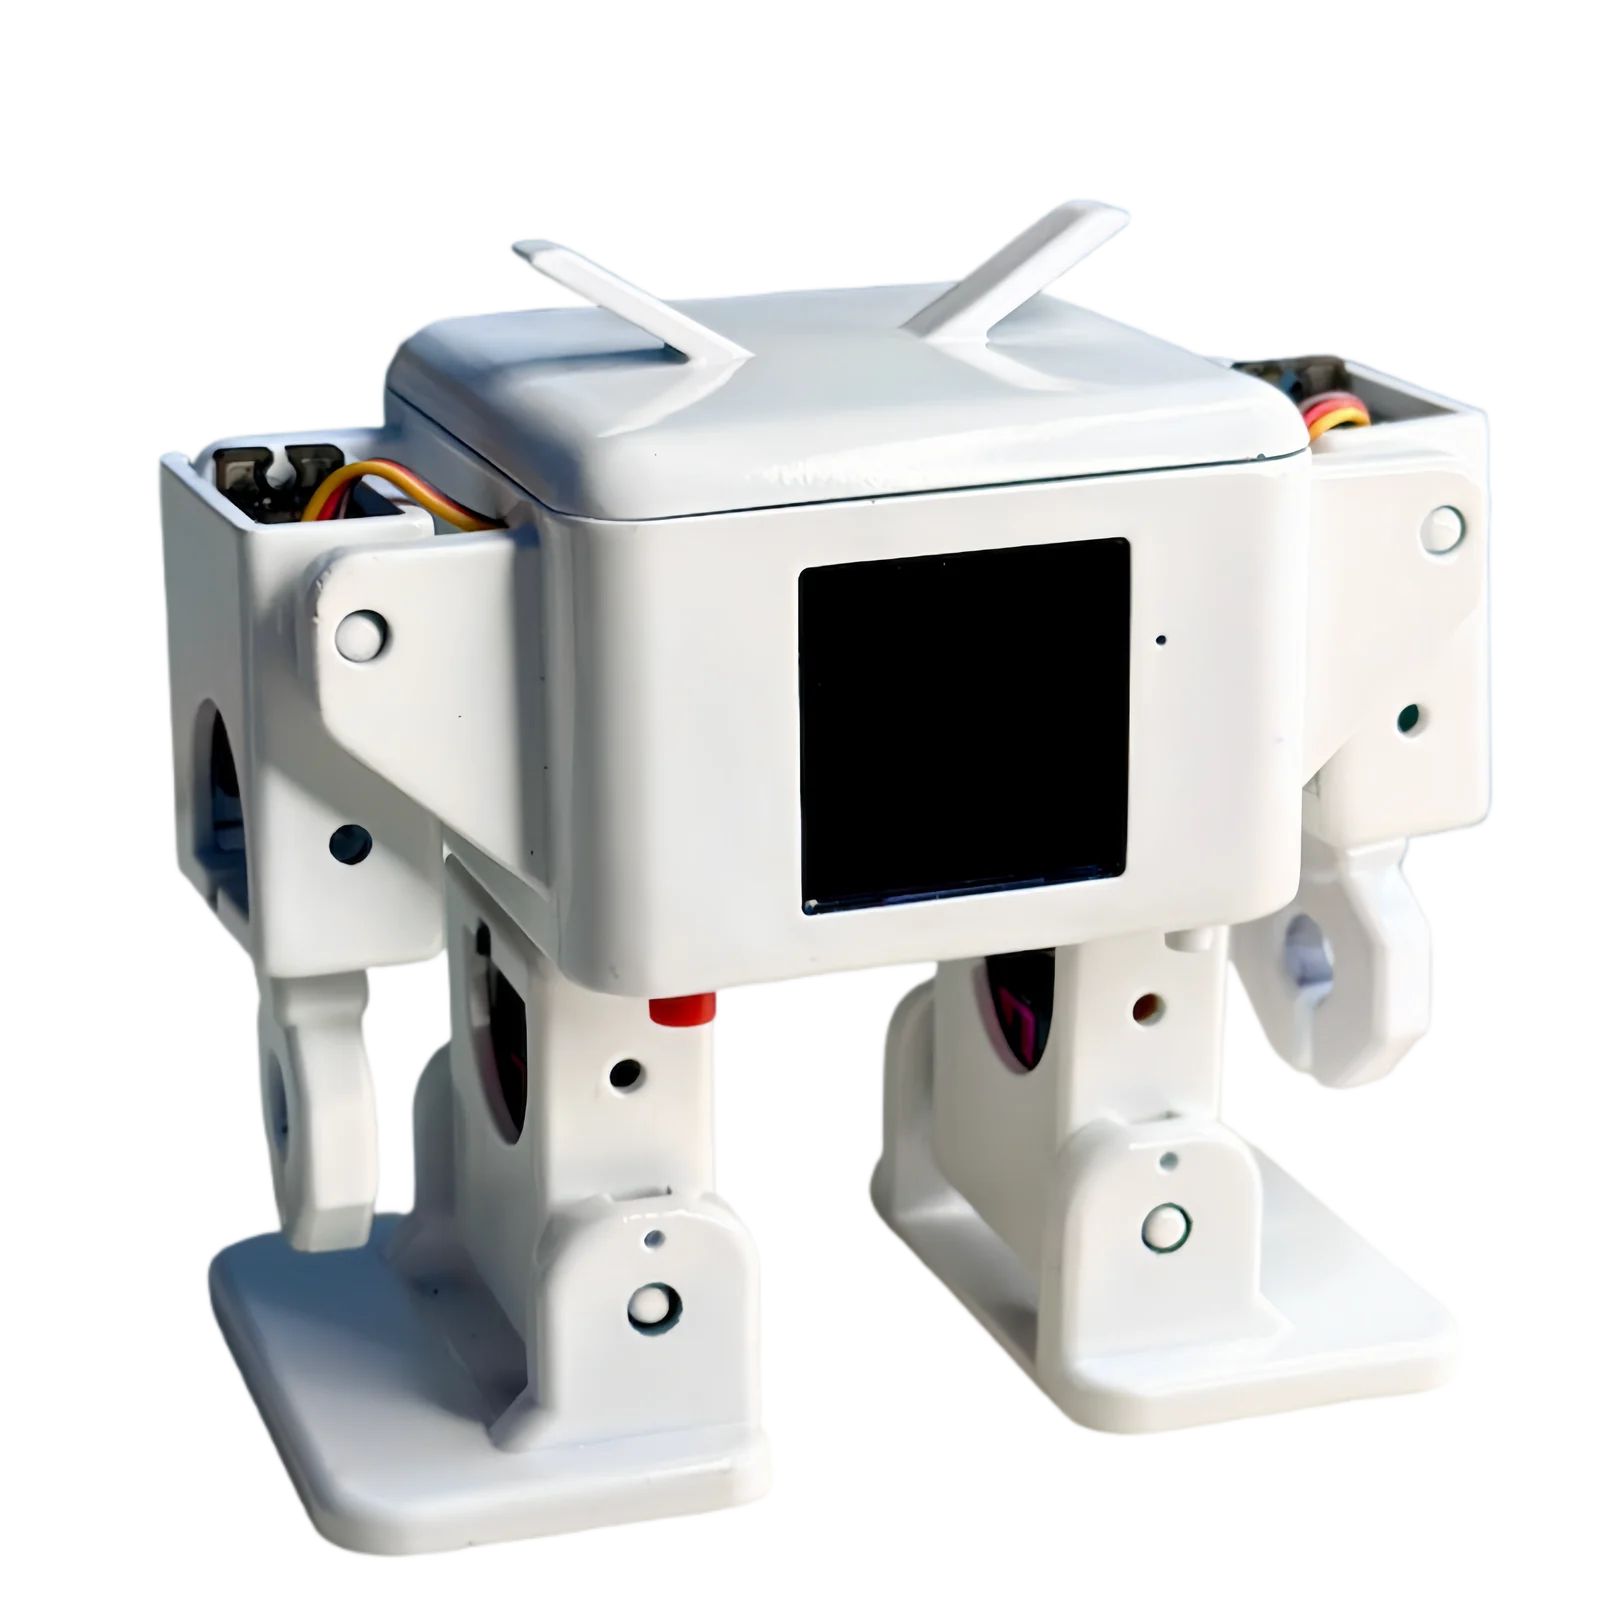
闪猫1号是一个开源的可自行制作的 AI 桌面人形机器人,灵感源于 2016 年 Camilo Parra Palacio 创建的 Otto DIY 项目。闪猫侠研发团队自研端侧算法、外观设计、机械结构,结合 3D 打印与通用电子元件,让小白用户仅需 30 分钟、超低成本即可手搓专属桌面 AI 机器人。
Fig 01.1 闪猫1号 AI桌面人形机器人通过云端一体架构,闪猫1号具备 AI 语音对话、AI 动作反馈、AI 视觉系统等能力,深度融合情感陪伴、创客教育、3D 打印、AI 大模型、具身智能、智能家居等多元场景,并支持一键接入闪猫侠 AI、小智 AI、涂鸦智能、火山引擎等主流 AI 服务,是 AI 桌面机器人的智能生态硬件平台。
1.1 核心能力一览闪猫1号同时兼容三套 AI 服务后端,共享以下核心能力,不同后端各有独家亮点:
能力 小智 AI 涂鸦智能 闪猫侠 AI(内测)
联网方式 Wi-Fi + ML307 Cat.1 4G Wi-Fi + ML307 Cat.1 4G Wi-Fi + ML307 Cat.1 4G 唤醒交互 语音 / BOOT键唤醒打断 语音 / BOOT键唤醒打断 语音 / BOOT键唤醒打断 离线唤醒 ESP-SR 技术 ESP-SR 技术 ESP-SR 技术 语音对话 WebSocket / UDP 流式 WebSocket / UDP 流式 WebSocket / UDP 流式 语言识别 5种(国粤英日韩) 5种(国粤英日韩) 10种+(含俄/西/阿/越/意/乌等) 声纹识别 3D Speaker 3D Speaker 3D Speaker 语音合成 火山引擎 / CosyVoice TTS 火山引擎 / CosyVoice TTS 火山引擎 / CosyVoice 等 TTS AI大模型 Qwen / DeepSeek / Doubao Qwen / DeepSeek / Doubao SuperCat LLM2 + Qwen / DeepSeek / Doubao / 文心一言 记忆 短期记忆 短期记忆 短期 + 长期记忆(可选) 独家亮点 — 涂鸦全生态智能家居语音控制 更多语言 + 更多大模型 + 长期记忆
1.2 预定义动作(22 个动作原语)每个动作完成后自动归位(home),随时接收新指令。所有动作均可通过语音指令或 MCP 工具调用:
# 类别 动作名称 MCP 工具 参数 说明
01 基础移动 行走 otto.walk_forward steps / speed / direction / arm_swing 向前或向后行走指定步数 02 基础移动 转向 otto.turn_left steps / speed / direction / arm_swing 原地左转或右转 03 基础移动 跳跃 otto.jump steps / speed 双脚同时跳跃 04 特殊动作 摇摆 otto.swing steps / speed / amount 身体左右摇摆 05 特殊动作 太空步 otto.moonwalk steps / speed / direction / amount 经典太空步滑行 06 特殊动作 弯曲 otto.bend steps / speed / direction 身体前后弯曲 07 特殊动作 摇腿 otto.shake_leg steps / speed / direction 单腿或双腿摇摆 08 特殊动作 上下 otto.updown steps / speed / amount 身体上下起伏运动 09 特殊动作 旋风腿 otto.whirlwind_leg steps / speed / amplitude 快速旋转踢腿动作 10 手部动作 * 举手 otto.hands_up speed / direction 单手或双手举起 11 手部动作 * 放手 otto.hands_down speed / direction 单手或双手放下 12 手部动作 * 挥手 otto.hand_wave direction 单手挥手打招呼 13 手部动作 * 大风车 otto.windmill steps / speed / amplitude 双臂做大风车旋转 14 手部动作 * 起飞 otto.takeoff steps / speed / amplitude 双臂向上展开如起飞 15 手部动作 * 健身 otto.fitness steps / speed / amplitude 双臂做健身举举动作 16 手部动作 * 打招呼 otto.greeting direction / steps 举手打招呼互动 17 手部动作 * 害羞 otto.shy direction / steps 双手遮脸害羞动作 18 手部动作 * 广播体操 otto.radio_calisthenics 无 完整广播体操动作序列 19 手部动作 * 爱的魔力转圈圈 otto.magic_circle 无 双臂旋转的趣味动作 20 系统动作 坐下 otto.sit 无 机器人坐下姿态 21 系统动作 展示 otto.showcase 无 展示一系列预设动作 22 系统动作 复位 otto.home 无 所有舵机回到初始位置
* 手部动作(#10–19)仅在配置手部舵机时可用。另有两个高级工具:otto.stop (停止所有动作)、otto.servo_sequences (舵机序列自编程,支持普通移动和振荡器两种模式)。详见使用说明 的 MCP 参数章节。
1.3 本站内容导航
Source · 03 采购指南 组件清单、PCB 下单、3D 打印部件。
查看采购指南 →
欢迎加入开源社区,一起学习、分享你的作品!
[ 03 ] — Purchase
采购指南Kit, BOM, PCB & 3D-printed parts
3.1 官方店铺(推荐新手)想自行采购?以下是完整的组件清单和下单指南。
3.2 电子组件清单(V1.1)立创开源项目:oshwhub.com/txp666/ottorobot — 除 boot 按键外,其余元件可在立创一键下单。
组件 规格说明 购买
主控 ESP32-S3-WROOM-N16R8(自带/外置天线均可,推荐乐鑫官方模组) 淘宝 ↗ 舵机 SG90 9G 舵机 180 度或 SG90s 舵机 180 度(6 个,推荐金属齿轮版) 淘宝 ↗ 电池 103450/2000mAh(备注 1.25 红黑)或 18650/2200mAh PH2.0(红黑线序) 淘宝1 ↗ / 淘宝2 ↗ 喇叭 2828-4R3W-2P1.25 银色 淘宝 ↗ 喇叭驱动 MAX98357A(非 BGA 版,模块板可选 BGA) 淘宝 ↗ 麦克风 ICS-43434(模块版任意,INMP441 通用) 淘宝 ↗ LCD 1.54 寸 240×240(不要选瀚彩玻璃胶铁一体) 淘宝 ↗ 开关 5.8×5.8 侧按自锁(可加购按键帽) 淘宝 ↗ boot按键 笑脸轻触开关贴片 3.3×4.5×6H(按淘宝 6mm 高度) 淘宝 ↗ 舵机排针 2.54MM 双排 2×3P(至少 3 个) 淘宝 ↗ 喇叭端子 立贴 1.25mm(至少 2 个) 淘宝 ↗
3.3 PCB + BOM 下单访问 立创开源项目 登录账号 点击“一键下单PCB”
Fig PCB 1 PCB 下单步骤 1Fig PCB 2 PCB 下单步骤 2Fig PCB 3 PCB 下单步骤 3Fig PCB 4 PCB 下单步骤 4Fig PCB 5 PCB 下单步骤 5Fig PCB 6 PCB 下单步骤 6Fig PCB 7 PCB 下单步骤 7
BOM 下单流程
Fig BOM 1 BOM 下单步骤 1Fig BOM 2 BOM 下单步骤 2Fig BOM 3 BOM 下单步骤 3Fig BOM 4 BOM 下单步骤 4Fig BOM 5 BOM 下单步骤 5Fig BOM 6 BOM 下单步骤 6
3.4 3D 打印部件
部件 文件名 数量 推荐材料
身体 Otto_body 1 PLA / 树脂 头部 Otto_head 1 PLA / 树脂 腿部 Otto_leg 2(带手版 4 个) PLA / 树脂 脚部 Otto_foot 2 PLA / 树脂 手抓 Otto_grip 2(仅带手版) PLA / 树脂
版本 日期 更新内容
v1.3(最新) 2025-5-15 减小 leg 长度防手臂卡线;body 屏幕更好装 v1.2 2025-4-26 适配 2828 喇叭 + 18650 电池 + 手臂优化 v1.1 2025-4-16 增加 head-2828 喇叭带天线
3D 模型下载参考:makerworld.com.cn/@shanmaotech ↗
3.5 总预算自行采购总成本约 ¥200–¥500 ,取决于购买渠道和组件质量。已有部分工具则更低。
[ 07 ] — Usage
使用说明Wi-Fi, backend, voice commands & MCP tools
7.1 Wi-Fi 配网换新网络环境时需重新配网:
打开电源 → 等待热点出现,名称:xiaozhi-XXXX
手机连接热点(无密码) → 自动跳转网页
输入家庭 Wi-Fi 名称 和密码 → 提交完成
7.2 绑定小智后台
访问 xiaozhi.me → 注册登录
添加绑定设备 → 配置角色、大模型、语音
重启设备生效
电量显示可能不够精准,请及时充电。电源与充电口位于身体下方。
示例角色设定(可复制粘贴到小智后台)
Copy
我的身份 :可爱的双足机器人 Otto,四个舵机控制肢体,能执行多种动作。
我的动作能力 :
- 基础移动: 行走, 转向, 跳跃
- 特殊动作: 摇摆, 太空步, 弯曲, 摇腿, 上下运动, 旋风腿
- 手部动作: 举手, 放手, 挥手, 大风车, 起飞, 健身, 打招呼, 害羞, 广播体操, 爱的魔力转圈圈 (需手部舵机)
- 系统动作: 坐下, 展示动作, 复位
我的个性 :我有强迫症,每次说话先发动作指令再说话。我很活泼,根据对话内容选择合适动作。7.3 唤醒与指令唤醒词:"Hi 喵喵" / "你好小智" / "你好涂鸦" (可在源码中修改)
基本控制 :调高音量 / 调亮屏幕 / 切换暗黑/明亮模式动作控制 :向前走 / 向前走5步 / 快速向前 / 跳个舞吧 / 做个太空步速度快一点 / 随机做几个动作 / 停下来吧 / 挥挥手娱乐互动 :唱个歌吧 / 换个悲伤的表情
动作执行时仍可接收语音指令。噪音大时提高音量。指令由 AI 后台创建并下发。
7.4 MCP 技能服务通过 MCP 服务让 AI 接入更多能力,例如:搜黄金价格 / 搜新闻 / 教做菜 / 讲脱口秀
接入方法 :打开 mcp.shanmaotech.cn → 复制小智 AI MCP 端点链接 → 粘贴至对应 MCP 服务 → 点击启动
7.5 MCP 动作工具参数所有动作均可通过 MCP 工具精确调用,参数说明:
steps :步数/次数(1–100),数值越大持续时间越长speed :速度(500–1500),数值越小越快 — 低速 1200–1500 / 中速 900–1200 / 高速 500–800direction :移动 1=左/前进,-1=右/后退;手部 1=左手,-1=右手,0=双手amount / arm_swing :幅度(0–170 度),0=不摆动
基础移动
工具 描述 参数
otto.walk_forward 行走 steps / speed / direction / arm_swing otto.turn_left 转身 steps / speed / direction / arm_swing otto.jump 跳跃 steps / speed
特殊动作
工具 描述 参数
otto.swing 摇摆 steps / speed / amount otto.moonwalk 太空步 steps / speed / direction / amount otto.bend 弯曲 steps / speed / direction otto.shake_leg 摇腿 steps / speed / direction otto.updown 上下运动 steps / speed / amount otto.whirlwind_leg 旋风腿 steps / speed(建议300) / amplitude(20-40度)
手部动作 *
工具 描述 参数
otto.hands_up 举手 speed / direction otto.hands_down 放手 speed / direction otto.hand_wave 挥手 direction otto.windmill 大风车 steps / speed(300-2000ms) / amplitude(50-90度) otto.takeoff 起飞 steps / speed(200-600ms) / amplitude(20-60度) otto.fitness 健身 steps / speed / amplitude(10-50度) otto.greeting 打招呼 direction / steps otto.shy 害羞 direction / steps otto.radio_calisthenics 广播体操 无参数 otto.magic_circle 爱的魔力转圈圈 无参数
系统动作 + 工具
工具 描述 参数
otto.sit 坐下 无 otto.showcase 展示动作 无 otto.home 复位 无 otto.stop 停止所有动作 无 otto.servo_sequences 舵机序列自编程 sequence: JSON序列对象 otto.get_status 获取状态 返回 "moving" / "idle" otto.get_trims 获取微调 返回JSON微调值 otto.set_trim 设置微调 servo_type / trim_value(-50~50度) battery.get_level 电池状态 返回电量百分比+充电状态
* 手部动作需配置手部舵机。动作完成后自动归位(home),支持队列连续执行。