
先备齐两样东西。
一套硬件,一副外壳。
Flashduck 不需要买新的电子件——它用的就是闪猫1号那套舵机、开发板、摄像头、扬声器和电池。你要准备的只有「闪猫1号套件」和「打印出来的鸭壳」。
闪猫1号官方 DIY 套件
全部电子件的来源。开箱即含下列全部内容,不需要再单独采购任何零件。
- 闪猫侠机器人高性能 MG90 离合舵机× 6
- 闪猫1号全能开发板 2 代(支持摄像头扩展)× 1
- 摇臂包× 6
- 螺丝包× 1
- 螺丝刀× 1
- 扬声器× 1
- 可充电锂电池× 1
- 充电数据线× 1
- 赠送闪猫1号外壳一套× 1
Flashduck 3D 打印件
13 种、共 17 个打印件,构成头壳、身体、四肢与关节。自己打或找代打印都可以。
- 后脑勺× 1
- 额头× 1
- 眼镜× 1
- 下巴× 1
- 嘴巴× 1
- 身体× 1
- 大腿× 2
- 腿上盖× 2
- 背包× 1
- 小腿× 2
- 脚× 2
- 脖子× 1
- 颞关节× 1
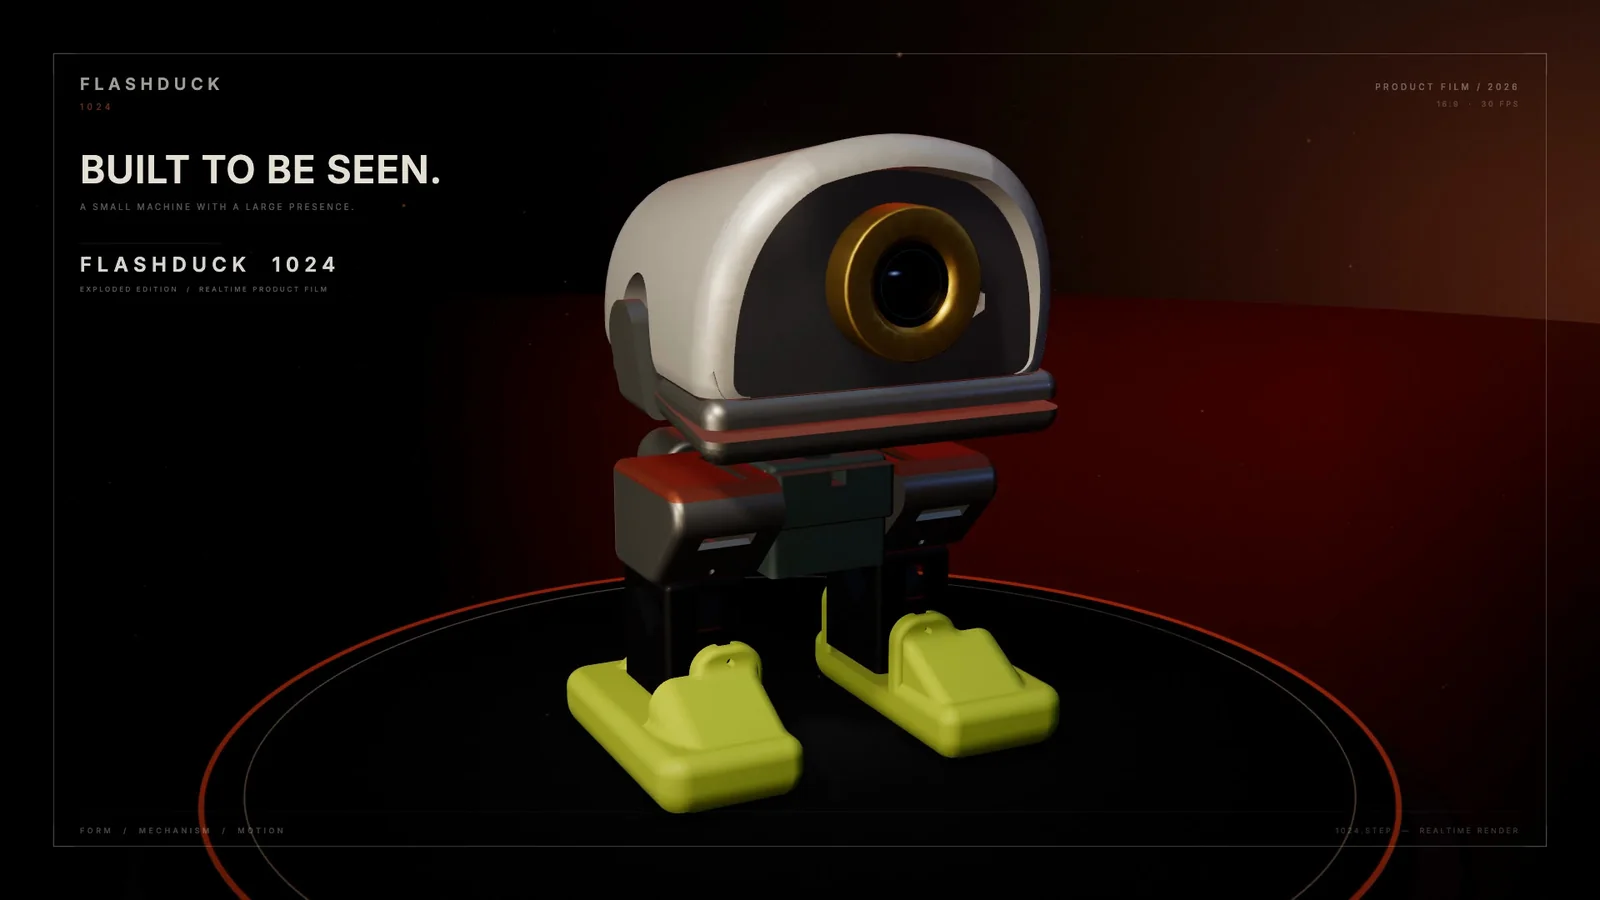
这副身体里有什么。
六舵机,一颗 ESP32-S3。
你摸到的每个零件都有规格。下面是完整的硬件清单,副厂件换上去之前可以先对一对。
同一副身体,两种性格。
刷哪套,玩哪套。
Flashduck 有两套完全独立的交互系统。二选一,不能同时运行,刷一套会覆盖另一套。两套代码的许可证也不同。
语音互动版
VOICE EDITION
- 喊 「小鸭小鸭」 唤醒,直接说话
- 让它走、转、跳、摇头、张嘴,或做鸭子动作
- 接 MCP 工具后能查天气、控制家电、搜索资料
- 打开网页调步态,满意后保存,下次开机还记得
- 眼睛随扫描、连接、待机、聆听、说话切换神态
DuckClaw 版
ON-DEVICE AGENT
- 端侧 Agent:Agent、记忆、工具调度都在机器人内部
- 不开口,通过钉钉发消息交流
- 会记住会话和长期记忆,22 种情绪与关系成长
- 大模型可自主决定六个舵机角度,做即兴姿势
- 没有语音打断,适合安静的桌面陪伴
它不是一台
预设动作播放器。
多数桌面机器人把动作写死在代码里:开发者先定义「挥手 = 角度 A → B → C」,用户只能触发已经存在的动作。Flashduck 想走另一条路——让 AI 真正控制身体,而不只是从动作列表里挑一个。
| 对比 | 传统预设动作 | Flashduck |
|---|---|---|
| 新动作 | 改代码、重新烧录 | AI 在运行时组合关节角度 |
| 动作粒度 | 一个动作对应一个函数 | 六个关节,可拆、可组、可连续 |
| 表达来源 | 固定动作列表 | 对话、情绪、上下文,语音版还可结合视觉 |
| 扩展方式 | 开发者先定义完 | 模型 + MCP 工具 + Skill 继续生长 |
DuckClaw 的 Servo Sequences 把六个关节的角度直接开放给模型。AI 可以根据当前对话现场组合姿势、连续调用拼出一段没写进代码的动作、用身体即兴表达第一次出现的情绪——把腿、脚、脖子和嘴巴的角度当成「像素」,一点点拼出自己的想法。
基础动作仍然保留:走、转、跳、摇头、张嘴。它们像「词汇」,Servo Sequences 像「语法」——AI 可以用词汇说话,也可以临时造一个新句子。
一块 AI 硬件的底座。
只是它长成了鸭子。
从语音、视觉、显示、表情到动作和工具调用,市面上 AI 硬件常见的功能组件,它基本都具备。同一套核心能力可以迁移到别的形态。
二足机器人、四足机器狗、桌面陪伴机器人、教育机器人、AI 录音卡、桌面语音助手、带摄像头和表情的桌面 Agent——任何需要「语音 + 视觉 + 屏幕 + 动作 + 工具调用」的小型 AI 硬件。
你可以只取其中一层:语音链路、视觉、动作、屏幕、Agent,或者把它们重新组合成自己的产品。它不是一个封闭成品,而是一套可以继续长大的骨架。
全部代码都在外面。
改哪一层都行。
结构、固件、工具链、文档全部公开。下面每个入口都留了明确的改动位置,不用先看懂整个工程。
firmware/voice/main/boards/flashduck/flashduck_display.*firmware/voice/main/boards/flashduck/flashduck_controller.*flashduck_movements.h · 或网页调参写 NVS摄像头已支持三种模组自动探测 · 可接视觉 / MCP13 个打印件都能改 · 注意舵机安装位与连杆长度动作与语音接口分离 · 可只取硬件层接自己的 Agent仓库里带了一个专门的 Skill(skills/flashduck-dev/SKILL.md):它会检查环境、装 ESP-IDF、编译、烧录,按「最小改动层」改代码。把它和一句目标丢给 Coding Agent(WorkBuddy、Codex、Claude Code 都行)就可以。
「把唤醒词改成『你好小鸭』,保留现在的眼睛和步态。」
「加一个『看到人就眨眼』的表情,没装摄像头就自动跳过。」
更多使用教程持续更新中
请关注官方公众号 闪猫造物,第一时间看到新教程与玩法。