
一个不会开口说话的AI 桌面人形机器人_
闪猫1号 AI 桌面人形机器人的开源本地 Agent 固件(可替代默认语音固件)。专为极客开发者设计 — ESP32-S3 单芯片全栈运行,0.5W 功耗 24/7 在线,安静如猫,始终在场。全栈开源 CC BY-NC-SA 4.0。
我很 i,不爱说话也不吵你,只用钉钉悄悄找你聊天。一颗 ESP32-S3 就跑完全部大脑,记忆全在我肚子里,24h 待机只喝 0.5W。我会自己掰舵机摆姿势,想怎么动就怎么动,还会害羞低头、开心乱晃。别看我现在高冷,熟了咱们可能是兄弟、恋人、姐妹甚至闹翻哦~但我全栈开源,想怎么改随你。
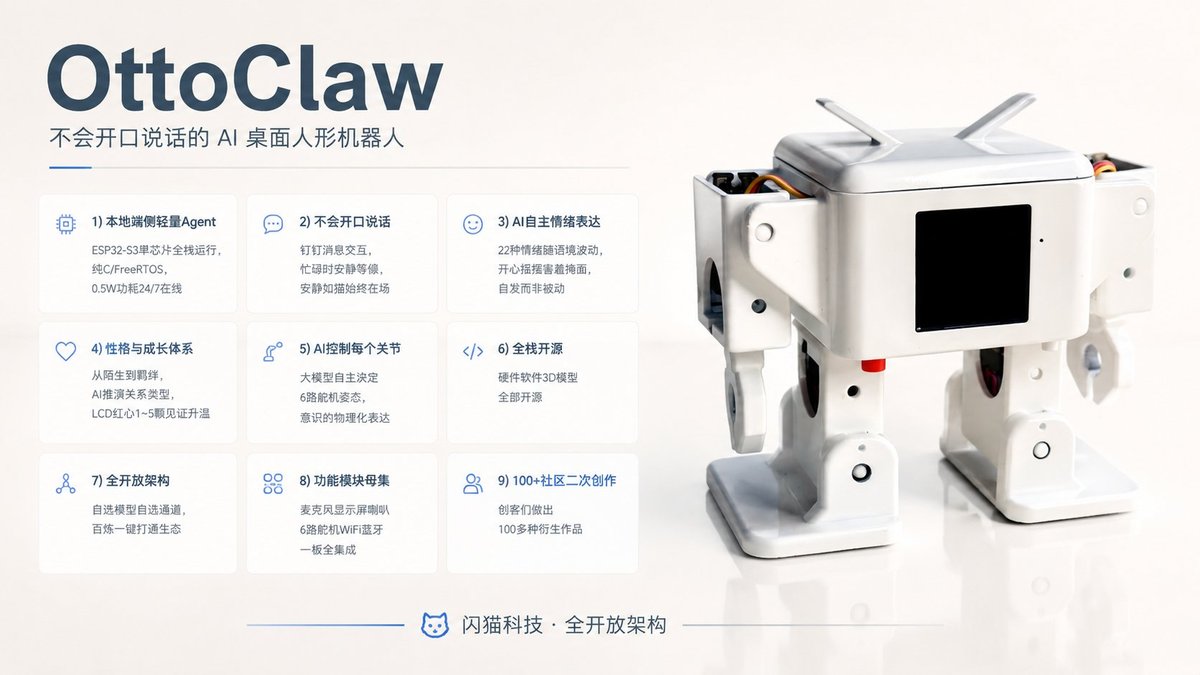 Fig.01 — OttoClaw / Silent Local Agent
产品定位与技术取舍
为什么选择本地端侧、静默交互与全栈开源——每一项能力背后,都是一次明确的设计取舍。
真正本地端侧
纯 C / FreeRTOS,单块 ESP32-S3 即可运行全部功能,不依赖云端
不会开口说话
钉钉消息交互,忙碌时安静等候,安静如猫,始终在场
AI 自主情绪
海量情绪状态随语境随机波动,情绪是自发的而非被动的
性格与成长
5 阶段关系成长,AI 自主推演关系类型,每段关系都有故事线
AI 控制关节
大模型自主决定 6 个舵机角度,创造任何它想象的动作姿态
全栈开源
硬件、软件、3D 模型全部开源,CC BY-NC-SA 4.0
全开放架构
自选模型、自选通道、自选 MCP/Skill 服务接入
功能模块母集
麦克风、显示屏、喇叭、触摸、6路舵机、WiFi、蓝牙一板全集成
100+ 社区创作
创客们做出 100+ 种衍生作品,3D打印、二次开发、外观改造
本地端侧 Agent0.5W 永不关机
市面上的陪伴机器人依赖云端。OttoClaw 真正运行在本地端侧。
0.5W 功耗 24/7 在线
USB 供电即可,无需维护,永远待命
纯本地运行
不依赖云端,断网也能思考与响应
记忆会话技能全部本地存储
你的隐私不离开芯片,安全可控
无 Linux、无 Node.js、无臃肿依赖
纯 C / FreeRTOS,极致轻量
 Fig.02 — On-Device AI · ESP32-S3
极客开发 · 安静如猫DingTalk · Not Voice
不说话、不打扰,文字即对话,适合极客与本地 Agent 实验者。
钉钉消息交互
不开口、不打扰。文字即对话,忙碌时安静等候
双向交互
发消息触发动作、获取回答、搜索信息
Captive Portal 配网
手机浏览器一键完成所有设置,零门槛上手
WebSocket API
端口 18789,内置聊天页与设置页,开发者可接入自有前端
正式版包含语音对话版 — 具备语音对话能力,可主动发起聊天
 Fig.03 — DingTalk Stream · Silent Mode
AI 自主情绪表达海量情绪随语境波动
情绪是 AI 自主触发的,不是用户按按钮才笑。
海量情绪状态
开心、害羞、思考、愤怒、惊讶、无聊、赛博、发晕、亢奋……
情绪是自发的
大模型根据语境自行决定触发哪种情绪,无需用户指令
开心摇摆
收到好消息时,身体左右摇摆
害羞掩面
被夸奖时双手遮住脸
思考沉思
正在推理时低头慢动作
LCD 实时显示
1.54 寸屏幕同步呈现情绪状态
 Fig.04 — 22 AI Emotions · LCD Display
性格与成长体系从高冷到羁绊
它有自己的性格。初次见面可能对你爱答不理,随着互动增多逐渐熟络。
阶段1: 陌生 (0–79)
初次见面,礼貌而疏远
阶段2: 认识 (80–199)
偶尔开玩笑
阶段3: 熟络 (200–499)
主动关心你,记住你的习惯
阶段4: 亲密 (500–2999)
无话不谈,有默契
阶段5: 羁绊 (3000+)
不可替代的存在
关系可能发展为朋友、哥们、恋人,甚至反目成仇 — 每一段关系都有属于自己的故事线。关系类型 AI 自主推演(兄弟、恋人、铁哥们……不是预设标签);LCD 红心 1~5 颗实时显示关系深度;用户 rude / 怼 → 关系扣分,态度决定关系走向。
 Fig.05 — Relationship Growth · 5 Stages
真正的 AI 控制每一个关节不是预设脚本
大模型根据语义理解,自主决定 6 个舵机到达何种角度。
不是预设脚本
大模型实时推理每个舵机角度,每次可能设计出不同组合
6 舵机独立控制
左腿、右腿、左脚、右脚、左手、右手
每个动作独一无二
同一个指令,不同语境不同表达
 Fig.06 — 6-Servo · AI-Driven Pose
用户:   "来一个求婚的动作"
AI 推理: 求婚 = 单膝跪地 + 右手高举 + 左手放下 + 微微低头
→ 调用 self.otto.pose: 右腿30° 右脚0° 右手10°(高举) 左手45°(放下)
→ 机器人执行: 单膝跪地,右手高举
→ AI 回复: "我跪下了,你愿意嫁给我吗?"
同样的"求婚"请求,AI 每次可能设计出不同的姿态组合。这才是 AI 真正控制身体。
Lite 版提供 AI Servo Sequences Lite。正式版融合自编程能力,实现更丰富的 AI 意识物理化表达。
全栈开源 + 全开放架构CC BY-NC-SA 4.0
不锁定任何平台,所有配置完全开放。硬件、软件、3D 模型全部开源。
2 种 LLM 格式
Anthropic 兼容 + OpenAI 兼容,自定义 Base URL 即可接入任意模型
钉钉 Stream 直连
无需公网服务器,安静陪聊
阿里云百炼一键接入
搜索增强、Agent 应用、MCP 服务、Skill 技能包
HTTP 代理支持
Clash / V2Ray / Shadowsocks 兼容
配置门户 + 串口 CLI 双入口
手机浏览器配网,命令行运维
100+ 社区二次创作
涵盖 3D 打印、二次开发、外观改造
 Fig.07 — Full Stack Open · CC BY-NC-SA 4.0
对话、搜索与记忆Chat / Search / Memory
通过钉钉与 OttoClaw 交互,支持对话、联网搜索、长期记忆。
用户:     "今天杭州天气怎么样?"
OttoClaw: [调用 web_search] → "杭州今天晴,28°C,适合出门走走"

用户:     "记住我喜欢吃火锅"
OttoClaw: [调用 memory_write] → "已记录"

(数日后)
OttoClaw: "要不要推荐一家火锅店?" ← 跨重启仍记得用户偏好
交互方式
钉钉 Stream 直连
主聊天入口。Stream 模式直连,无需公网服务器。安静不打扰,适合需要安静陪伴和本地 Agent 实验的用户
WebSocket API
端口 18789。内置聊天页、设置页,开发者可接入自有前端或桥接服务
串口 CLI
oc> 命令行,本地运维与配置。波特率 115200,高级用户专用
技术架构
纯 C / FreeRTOS
单块 ESP32-S3 运行全部功能,无 Linux、无 Node.js
双核架构
Core 0 处理网络 I/O,Core 1 运行 Agent 循环
Anthropic tool use / ReAct
AI 自主决定工具调用与编排
6 舵机 LEDC PWM
每个关节独立控制,振荡器驱动平滑运动
SPIFFS 本地存储
记忆、会话、配置均在设备本地,不依赖云端
功能模块母集
麦克风、显示屏、喇叭、触摸、6路舵机、WiFi、蓝牙一板全集成
即兴动作创作AI Servo Sequences Lite
用户仅需一句话,AI 即自主完成从语义理解到姿态设计的全过程:
"来一个求抱抱的动作" → AI 推理姿态 → 双手张开 + 身体前倾 → "抱抱我吧!"
"表现出愤怒"       → AI 推理姿态 → 脚部用力 + 身体前倾 → "我很生气!"
"做一个鞠躬"       → AI 推理姿态 → 上身前倾 + 双手放低 → "向您致敬"
记忆系统 — 纯文本文件存储
所有数据以纯文本文件存储于 SPIFFS,AI 可读写:
| 文件 | 说明 |
|---|---|
| SOUL.md | 机器人人设与性格 |
| USER.md | 用户偏好画像 |
| MEMORY.md | 长期记忆(跨会话保留) |
| RELATION.md | 关系成长数据(阶段、消息数、关系类型) |
| YYYY-MM-DD.md | 每日笔记(自动生成) |
| <chat_id>.jsonl | 会话历史(按聊天独立存档) |
详见 GitHub 仓库中的 ARCHITECTURE.md 与 TODO.md
22 个预定义动作原语
除了 AI 即兴创作动作,OttoClaw 还内置 22 个动作原语,分 8 个类别。AI 可自主调用或组合编排:
每个动作支持参数控制:steps(步数)、speed(速度)、direction(方向)、amount(幅度)。AI 可根据语境自动调整参数。
实物 & 社区创作100+ Makers
OttoClaw 的产品照片和社区创客们的二次创作。
快速上手指南Flash · Configure · Chat
从烧录固件到开始聊天,只需 4 步。
下载固件
从 GitHub Releases 下载 ottoclaw-full-v2.0.bin
USB 连接
USB Type-C 连接开发板,须支持数据传输(不能只充电),保持开机状态
在线烧录
打开 鹿戴马在线烧录,芯片选 ESP系列 → 不限类型,上传固件(写入地址 0x0),点击开始烧录
配网 & 开始聊天
烧录完成后按 EN 键重启,手机连接 WiFi 热点 OttoClaw-XXXX,浏览器自动跳转配置门户,依次配置 WiFi → 大模型 → 钉钉即可开始聊天
完整 8 步教程请参考 GitHub README
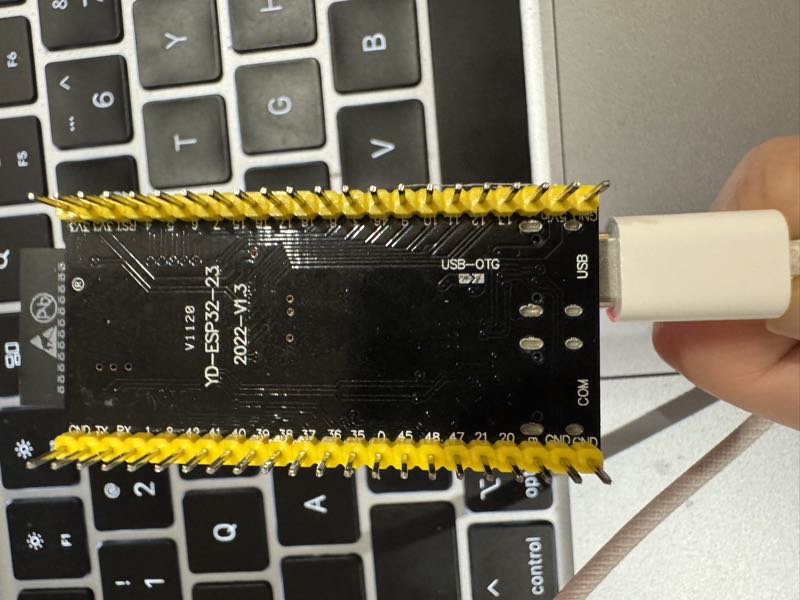 Fig.08 — USB Type-C · Data Port Required
配置门户详解
连接 OttoClaw-XXXX 热点后浏览器自动跳转 http://192.168.4.1,页面顶部显示 5 个标签页:
WiFi
扫描周边 WiFi,一键选择并保存密码
大模型
选格式 + 填 API Key + 模型名 + Base URL
钉钉
填入 App Key + App Secret(Stream 模式)
其他
搜索、百炼、HTTP 代理(可选)
动作测试
验证舵机工作,重启前可先测试动作
大模型接入方式
支持两种大模型接口格式,自定义 Base URL 即可接入任意模型:
| 格式 | 适用场景 | 自动补全路径 | 认证方式 |
|---|---|---|---|
| Anthropic 兼容 | Claude、DashScope Anthropic端 | /v1/messages | x-api-key |
| OpenAI 兼容 | Qwen、DeepSeek、OpenAI、Gemini、智谱等 | /chat/completions | Bearer Token |
国内推荐:通义千问(无需代理)Base URL https://dashscope.aliyuncs.com/compatible-mode/v1 · DeepSeek(直连)Base URL https://api.deepseek.com/v1
esptool 命令行烧录
$ esptool.py --chip esp32s3 --port PORT --baud 460800 --before default_reset --after hard_reset write_flash -z 0x0 ottoclaw-full-v2.0.bin
$ pip install esptool
PORT: Mac /dev/cu.usbmodem1101 · Windows COM3
CLI 命令参考
配置门户可完成所有日常配置。以下 CLI 命令供高级用户通过 USB 串口调试使用(波特率 115200,oc> 前缀):
| oc> wifi_set <ssid> <pass> | 设置 WiFi | |
| oc> set_dingtalk <key> <secret> | 设置钉钉凭据 | |
| oc> set_api_key <key> | 设置大模型 API Key | |
| oc> set_model <model> | 设置模型名称 | |
| oc> set_model_provider <p> | 设置提供商 (anthropic / openai_compat) | |
| oc> set_base_url <url> | 设置 Base URL | |
| oc> set_search_key <key> | 设置搜索 API Key | |
| oc> set_bailian_app_id <id> | 设置百炼 App ID | |
| oc> set_proxy <host> <port> | 设置 HTTP 代理 | |
| oc> clear_proxy | 移除代理设置 | |
| oc> config_show | 显示当前配置 | |
| oc> config_reset | 清除运行时配置 | |
| oc> restart | 重启设备 | |
| oc> wifi_status | 显示 WiFi 状态与 IP | |
| oc> wifi_scan | 扫描附近 WiFi | |
| oc> memory_read | 显示长期记忆内容 | |
| oc> memory_write "内容" | 写入长期记忆 | |
| oc> heap_info | 显示可用堆内存 | |
| oc> session_list | 列出聊天会话 |
功能对比
Lite vs Full| 功能 | Lite 版(当前) | 正式版(开发中) |
|---|---|---|
| 交互方式 | 钉钉消息交互 | 钉钉 / 飞书 / 企微多通道 |
| AI 模型接入 | Anthropic / OpenAI 兼容 | 阿里云百炼深度接入 |
| 动作系统 | AI Servo Sequences Lite | 正式版 — 融合自编程能力 |
| 语音对话 | 无(静默设计) | 小智AI语音版可选 |
| 情绪系统 | 海量 AI 自主情绪 | 扩展情绪 + 表情联动 |
| 关系成长 | 5 阶段 + AI 推演 | 长期记忆增强版 |
| 开源协议 | CC BY-NC-SA 4.0 | |
更多探索
Star 支持开源项目,或试试小智AI版 — 同一硬件,两种体验。
加入极客社群
 扫码或点击加入
购买硬件一块板,两套系统通用
闪猫1号 AI 版开发板 — 两套系统通用。
这块开发板是市面上几乎所有 AI 玩具和桌面机器人开发板的功能模块母集 — 麦克风、显示屏、喇叭+功放、电源管理、电容触摸、WiFi、蓝牙一板全集成,还能扩展 6 路舵机。
完整组装与使用教程:shanmaotech.cn/ottodiy · 社区共创成就墙:成就墙 →